Zaloguj się


 Wszystkie


 23 października 2026
 10

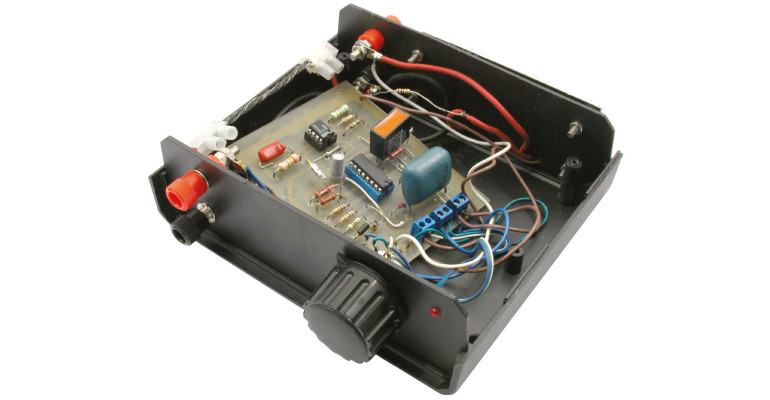
- Zasilanie: 12...24 V
- Napięcie znamionowe silników: 12...24 VDC
- Moc znamionowa silników: max. 100 W
- Regulacja obrotów potencjometrem lub napięciem 0...5 V
Silnik elektryczny jest maszyną przetwarzającą energię elektryczną w energię mechaniczną (pracę). Odbywa się to za pośrednictwem pola magnetycznego. Zasadniczy podział silników elektrycznych wynika z rodzaju prądu jakim są zasilane i obejmuje dwie grupy: silniki prądu przemiennego i silniki prądu stałego. Ze względu na odmienną budowę, sposób podłączenia, a także charakterystyki ruchowe, w grupie silników prądu stałego wyróżnia się silniki: szeregowe, bocznikowe, z magnesami trwałymi, bezszczotkowe, krokowe i inne.
Moce tych silników zawierają się w przedziale od ułamków wata (dla silników napędzających tak zwane nanoroboty mające zastosowanie między innymi w operacjach mikrochirurgicznych), aż do kilku megawatów (taką moc mają zestawy napędowe elektrowozów). Silniki prądu stałego są powszechnie stosowane w sprzęcie przenośnym, głównie dlatego, że większość elektrochemicznych czy też fotowoltaicznych źródeł, wytwarza napięcie stałe.
Dość często zachodzi konieczność regulacji obrotów silnika i ich stabilizacji w dużym zakresie zmian zarówno obrotów, jak i obciążenia. Aby tego dokonać, wprowadza się do układu regulacji sygnał sprzężenia zwrotnego niosący informację o rzeczywistych obrotach lub prądzie twornika. Do pomiaru prędkości obrotowej służą tachoprądnice oraz impulsatory kontaktronowe, hallotronowe lub fotooptyczne. Pomiar prądu realizuje się za pomocą przekładników prądowych. Bywa jednak tak, że w urządzeniu napędzanym silnikiem prądu stałego, budowa układu pomiarowego jest mocno utrudniona, a w przypadku silników małej mocy, nieopłacalna. W takim wypadku należy zastosować regulator działający na odmiennej zasadzie niż wspomniane wcześniej. W artykule opisujemy regulator, który nie wymaga podania bezpośredniego sygnału prędkościowego sprzężenia zwrotnego.
Zasada działania
Zgodnie z prawem Faradaya, w przewodzie będącym w obszarze działania zmiennego strumienia magnetycznego wytwarzana jest siła elektromotoryczna indukcji o wartości E=–ΔΦ/Δt, przy czym prąd indukcyjny płynie w takim kierunku, że skutki prądu indukcyjnego przeciwdziałają przyczynom jego powstawania. W będącym w ruchu tworniku silnika, w którym strumień wzbudzenia jest wytwarzany przez magnesy trwałe, w chwili odłączenia zasilania wystąpi siła elektromotoryczna indukcji, której wartość w funkcji czasu jest zależna od prądu twornika. Im obciążenie, a więc i prąd, jest większe, tym napięcie to zaniknie szybciej. Informacja o obciążeniu silnika jest pobierana poprzez pomiar i zapamiętanie wartości siły elektromotorycznej indukcji po pewnym, stałym czasie od chwili wyłączenia napięcia zasilania. Sygnał ten jest następnie wprowadzany do układu regulacji i wpływa na wartość współczynnika wypełnienia napięcia zasilającego silnik, powodując kompensację prądu twornika mającą na celu utrzymanie stałej prędkości obrotowej.
Napięcie nastawy obrotów z suwaka potencjometru P1 jest podawane przez opornik R10 i sumowane na oporniku R11 z napięciem zasilającym silnik, podawanym przez opornik R9. Wypadkowe napięcie regulacji podawane jest następnie na wejście monolitycznego układu próbkującego z pamięcią, LF398N. Wejściowy wzmacniacz separujący oraz układ sterujący są wykonane przy użyciu tranzystorów bipolarnych. Wyjściowy wzmacniacz separujący, pracujący w połączeniu wtórnika napięciowego, zawiera stopień wejściowy ze złączowymi tranzystorami polowymi, z kanałem typu p. Wyjście tego wzmacniacza jest połączone poprzez opornik o wartości 30 kΩ z wejściem odwracającym wejściowego wzmacniacza operacyjnego, tworząc wewnętrznie zamkniętą pętlę ujemnego sprzężenia zwrotnego. Układ LF398N charakteryzuje się następującymi parametrami:
- czas przyjęcia próbki nie dłuższy niż 10 µs,
- wzmocnienie równe jeden z dokładnością typowo 0,002%,
- oporność wejściowa około 10 GΩ.
Napięcie wejściowe jest pamiętane w kondensatorze pamięciowym C5. Kondensator ten powinien charakteryzować się niskim współczynnikiem pozostałości dielektrycznej. W układach próbkujących z pamięcią zaleca się stosowanie kondensatorów z dielektrykiem mylarowym, jednak w tym układzie nie jest to aż tak krytyczne. Można użyć kondensatorów polistyrenowych, poliestrowych, polipropylenowych lub poliwęglanowych. Opornik rozładowujący R12 powoduje, że dominującym prądem upływu jest prąd płynący przez niego.
Powoduje to zmniejszenie względnego błędu pamiętania. Oczywiście kondensator pamiętający rozładowuje się przez ten opornik, jednak przy dość dużych wartościach R12 i C5 i jednocześnie przy krótkim czasie pamiętania wynoszącym około 5 ms, nie ma to żadnego wpływu na poprawną pracę układu.
Napięcie wyjściowe z układu LF398N jest podawane przez opornik R3 na wejście odwracające wzmacniacza błędu układu SG3524N.
Układ SG3524N (IC1) jest specjalizowanym, monolitycznym układem scalonym, zawierającym w swojej strukturze wysoko stabilne źródło napięcia odniesienia o wartości 5 V – z tego źródła zasilane są również wszystkie wewnętrzne bloki funkcjonalne układu. W jego skład wchodzą też: generator napięcia piłokształtnego, wzmacniacz błędu o wartości wzmocnienia w otwartej pętli, typowo 80 dB, układ ograniczania prądu obciążenia, układ blokady natychmiastowej, komparator napięcia oraz przerzutnik sterujący poprzez bramki, tranzystory wyjściowe o obciążalności prądowej do 100 mA. Układ ten może pracować zarówno w trybie z jednym zaciskiem obciążenia dołączonym do wyjścia (drugi jest dołączony do bieguna zasilania), jak i w trybie przeciwsobnym.
Na wejście nieodwracające wzmacniacza błędu podawane jest napięcie odniesienia o wartości 2,5 V uzyskane w dzielniku R4, R5. Napięcie wyjściowe wzmacniacza błędu jest porównywane w komparatorze z napięciem piłokształtnym z generatora – od tego zależy współczynnik wypełnienia impulsów sterujących tranzystorem T1. Kondensator całkujący C1 wpływa na tłumienie zakłóceń o charakterze zmiennym. Od jego wartości zależy również odpowiedź układu na pobudzenie jednostkowe. Powinien to być kondensator suchy, nie polaryzowany. Dioda startowa D1, ogranicza również wartość współczynnika wypełnienia do około 75%, co jest konieczne do prawidłowej pracy silnika zasilanego impulsowo. Powoduje to oczywiście zmniejszenie maksymalnego momentu obrotowego, dlatego silniki o napięciu znamionowym 12 V należy zasilać napięciem z zakresu 15...18 V (uwzględniając spadki napięcia na elementach obwodu głównego), a przy zasilaniu ze źródła o napięciu stałym 12 V – na przykład z akumulatora kwasowo–ołowiowego, można stosować silniki 9-woltowe. Średnie napięcie zasilania nie zostanie przekroczone, a niewielki wzrost amplitudy tego napięcia nie powinien spowodować żadnych negatywnych skutków.
Generator napięcia piłokształtnego dostarcza napięcia niezbędnego do porównania z napięciem wzmacniacza błędu i określenia współczynnika wypełnienia przebiegu wyjściowego. Częstotliwość przebiegu jest określona wzorem: f=1,18/(R6*C2), f [kHz], R [kΩ], C [µF].
Wynosi ona 200 Hz, co jest wartością optymalną dla większości popularnych silników z magnesami trwałymi. Tranzystory wyjściowe są połączone równolegle i są sterowane naprzemiennie. Przebieg wyjściowy po zróżniczkowaniu w układzie R7–C6 steruje wejściem trybu pracy układu próbkującego z pamięcią LF398N (IC2). Czas przyjęcia próbki wynosi około 10 µs, czas pamiętania około 5 ms. Napięcie odniesienia podawane na ten układ wynosi 2,5 V. Przebieg wyjściowy steruje również bramką tranzystora kluczującego T1. Opornik R8 służy do ograniczania prądu bramki wynikającego z przeładowania pojemności bramka – źródło. Dioda D3 przyśpiesza wyłączanie tranzystora zwiększając maksymalną częstotliwość przełączania oraz zmniejszając straty dynamiczne. Zastosowany w układzie tranzystor kluczujący to tranzystor polowy z izolowaną bramką typu IRF5305 (International Rectifier). Charakteryzuje się bardzo dobrymi parametrami pracy:
- ciągły prąd źródła: 31 A,
- napięcie przebicia dren–źródło: 55 V,
- rezystancją dren–źródło: 0,06 Ω,
- moc rozpraszana: 110 W,
- czas odzyskiwania zdolności zaworowej: typowo 71 ns.
Podwójna dioda D4 zabezpiecza tranzystor T1 przed zakłóceniami pochodzącymi od silnika, a wynikającymi głównie z iskrzenia szczotek.
W maszynach komutatorowych najczęściej spotykaną przyczyną iskrzenia szczotek jest niestabilny styk ślizgowy szczotki z komutatorem. Przyczyną niestabilności styku ślizgowego są najczęściej drgania szczotki, bądź też nierówna powierzchnia komutatora. Może to niekiedy doprowadzić nawet do wyładowań łukowych. Dioda zwrotna D4 (druga część) umożliwia przepływ prądu zwrotnego oraz tłumi przepięcia mogące powstać w silniku przy wyłączaniu napięcia zasilającego. Jest to szybka dioda krzemowa typu BYV42/200, której napięcie przebicia wynosi 200 V, prąd przewodzenia 30 A, a czas odzyskiwania zdolności zaworowej 45 ns. Jej użycie jest konieczne, bowiem gdyby jej nie było, strumień magnetyczny silnika uległby rozproszeniu, co skutkowałoby zwiększeniem temperatury silnika i zmniejszeniem jego mocy. Do ograniczenia maksymalnego prądu płynącego przez silnik, a więc również i zabezpieczenia elementów obwodu głównego służy opornik R13. Napięcie odkładające się na tym oporniku jest podawane do układu ograniczającego prąd znajdującego się w układzie SG3524N i tam jest sumowane z napięciem wyjściowym wzmacniacza błędu wpływając na wypadkową wartość współczynnika wypełnienia napięcia zasilającego silnik. Wartość ograniczenia prądowego jest ustawiona na 10 A. Zastosowanie tego opornika jest bardzo ważne dlatego, że nie tylko zabezpiecza on silnik, tranzystor T1 i diodę D4, ale również dlatego, że oscylogram napięcia na nim odzwierciedla kształt prądu silnika, co niejednokrotnie jest ważne przy serwisie. Układ blokady natychmiastowej SG3524N nie jest wykorzystywany, a wyprowadzenie 10 dołączono do masy. Kondensator C4 wraz z szeregową opornością diody D2, tworzą filtr dolnoprzepustowy eliminujący wpływ zakłóceń przenoszących się po linii zasilania, na pracę układu. Dioda D2 zabezpiecza również przed odwrotnym podłączeniem zasilania.


 Facebook
 Twitter
 Linkedin

 Kup teraz